


Bạn nào đã xem các video của Jack King trên youtube hay các bộ phim bom tấn trên thế giới thì kỹ xạo điện ảnh là một cái không thể thiếu trong các bộ phim này. Để làm các kỹ xảo điện ảnh người ta thường dùng phần mềm làm phim chuyên nghiệp nhất đó là Adobe after effects. Bài viết này Công nghệ 247 xin hướng dẫn cài đặt adobe after effects CS6 full một cách chi tiết nhất, dễ hiểu và đơn giản nhất đến mọi người.
Như các bạn đã biết thì phần mềm after effects là một phần mềm làm phim chuyên nghiệp, với vô vàng các kỹ xảo điện ảnh, có rất nhiều các phiên bản như cs3, cs4, cs5, hay adobe after effects cc 2015… Nhưng đa số các phiên bản đều cài đặt giống nhau, và về giao diện hoàn toàn giống nhau. Mọi người có thể sử dụng adobe after effects cs6 để có thể xuất video nhẹ nhất hơn các phiên bản trước đây.
Hướng dẫn cài đặt adobe after effects CS6 đơn giản
- Đầu tiên sau khi dowload phần mềm After Effect CS6 full về mọi người giải nén.
- Sau đó chạy file After effect .exe để cài đặt.
- Khi hiện bảng Welcom thì các bạn chọn TRY rồi next next. Khi cài đặt xong các bạn tắt phần mềm đi
Như vậy chúng ta đã cài đặt sau phần mềm dựng phim chuyên nghiệp Adobe After Effect CS6.
Hướng dẫn cách sử dụng After Effect CS6 mãi mãi
- Các bạn vào thư mục Crack thư mục dowload về sau đó copy file amtlib.dll vào thư mục gốc của phần mềm thường là địa chỉ sau: C:\Program Files\Adobe\Adobe After Effects CS6\Support Files
Như vậy chúng ta đã cài xong phần mềm after effects cs6. Hi vọng với bài viết hướng dẫn cài đặt Adobe After Effect CS6 full mọi người có thể làm nhiều kỹ xạo điện ảnh, làm nên nhiều bộ phim hay.
Tải Adobe After Effect CS6 Full
Link fshare.vn = > http://www.fshare.vn/file/T0GB9QH18T/
Link share.vnn.vn => http://share.vnn.vn/dl.php/11799773
Link share.vnn.vn => http://share.vnn.vn/dl.php/11799773
Link 4share.vn => http://up.4share.vn/f/2113161116121610/SinhvienIT.net—Adobe-After-Effects-CS6-Full-Crack.rar.file
pass giải nén: sinhvienit.net
Video hướng dẫn cài đặt chi tiết:
Effortless English
Day of the Dead
I arrive in Guatemala on The Day of the Dead, November 1st. I’m curious about this holiday, so I go
to the cemetery to see what’s happening. What I find is quite interesting.
The atmosphere is like a party. There are people everywhere. Families are sitting around thegraves of their dead ancestors. They clean the graves and add fresh flowers. I walk through the
cemetery and admire the beauty of all the colorful flowers.
There is also color in the sky, because many kids are flying kites. Some families are having a picnic
next to the graves. They eat, drink, and chat together. People laugh and smile.
In the Unites States, cemeteries are always somber. We certainly never have festivals or parties
next to graves. We don’t laugh or play music or fly kites in cemeteries either.
I find that I prefer the Guatemalan approach. I like the way they remember and celebrate those
who have passed away. I like that they acknowledge death, instead of denying it the way
Americans do. I like that there is life, as well as death, in their cemeteries.
Guatemalans call it “The Day of the Dead”, but it is also a day to appreciate life.
Install Mitsubishi Easysocket USB Drivers on Windows 8
After installing GX Works 2 1.501X on my Windows 8 development laptop I found out that I was not able to communicate with the PLC through the USB cable as usual. After some troubleshooting I found out that the Mitsubishi Easysocket USB drivers has not been installed properly:


This issue can easily be fixed by updating the drivers. Just follow these steps:
- Open Device Manager
- Locate the USB driver named "MELSEC" as depicted in the image above
- Right click on the driver and select "Update Driver Software" from the context menu.
- Click on "Browse my computer for dirver software"
- Browse to the installation directory of Easysocket and select the sub folder "USBDrivers". My location was "C:\Program Files (x86)\MELSOFT\Easysocket\USBDrivers" but it could depend on where GX Works2 was installed.
- Click "Install" when Device Manager identifies the driver as "Easysocket USB Drivers" from Mitsubishi Electric Corporation.

Device Manager should be able to find the driver and update it successfully. When the installation is done the driver should appear with the name "MITSUBISHI Easysocket Driver" like this in Device Manager:


http://vattutudonghoa.com/p/1846/c%C3%A1p-chuy%E1%BB%83n-%C4%91%E1%BB%95i-usb-sang-com-cs1w-cif31
1.http://www.protypers.com/pause
2.https://kolotibablo.com/workers/earn
3.https://ay.gy/publisher
https://www.coinbase.com/accounts/66649a98-23c0-50e3-a7c0-447e89b18da2/deposit
https://www.paypal.com/vn/webapps/mpp/consumer-activation?actype=pr&stat=0
https://freebitco.in/?op=home
https://blockchain.info/vi/wallet/#/login
https://kiemtientrenmang.vn/2016/05/5-cach-kiem-tien-online-tai-nha-khong-can-von.html
2.https://kolotibablo.com/workers/earn
3.https://ay.gy/publisher
https://www.coinbase.com/accounts/66649a98-23c0-50e3-a7c0-447e89b18da2/deposit
https://www.paypal.com/vn/webapps/mpp/consumer-activation?actype=pr&stat=0
https://freebitco.in/?op=home
https://blockchain.info/vi/wallet/#/login
https://kiemtientrenmang.vn/2016/05/5-cach-kiem-tien-online-tai-nha-khong-can-von.html
Các chỉ dẫn đặc biệt của PLC delta
Mỗi phần mềm đều có có công cụ hỗ trợ đặc biệt, giúp người lập trình thao tác nhanh hơn. Trong phần mềm này, có các bộ chỉ dẫn đặc biệt (Special Instruction Wizard). Chức năng này chỉ có khi viết chương trình dưới dạng Ladder Diagram. Sau đây, xin giới thiệu một số bộ chỉ dẫn đặc biệt.
- Chức năng chỉ dẫn phụ PID: Khi xây dựng bộ điều khiển PID trong chương trình, ta nên sử dụng chức năng này bằng cách chọn biểu tượng  trên thanh công cụ. Khi đó sẽ xuất hiện ra một cửa sổ như sau:
Chúng ta cần phải thiết lập bộ điều khiển PID bằng cách chọn và nhập các thông số cho bộ điều khiển PID. Sau khi thiết lập xong, chương trình sẽ tự sinh ra một đoạn code. Có thể sửa lại chương trình nếu muốn.

- Chức năng phụ cho bộ đếm tốc độ cao: Với chức năng này ta có thể xây dựng chương trình sử dụng các bộ đếm tốc độ cao (High speed counter). Để sử dụng được chức năng này cần chọn biểu tượng  trên thanh công cụ. Cấu trúc của bộ đếm được nghiên cứu ở phần trước, cần thiết lập các tham số cần thiết cho bộ đếm xung.
Tùy vào bài toán yêu cầu, ta có thể chọn thêm các hàm như DHSCS, DHSCR,DHSZ cho việc lập trình.

Sau khi thiết lập xong, ta có đoạn code sau:

- Hỗ trợ chức năng truyền thông
Trong một hệ thống có rất nhiều thiết bị, để chúng làm việc một cách đồng bộ thì cần phải điều khiển và giám sát các thiết bị đó, vì vậy không thể thiếu phần truyền thông. Chức năng truyền thông để cho hệ thống làm việc ổn định. Để sử dụng chức năng này chọn vào biểu tượng trên thanh công cụ.
trên thanh công cụ.
Khi sử dụng chức năng này, sẽ có một số vùng nhớ và cờ hỗ trợ cho việc truyền thông. Sau khi thiết đặt các tham số truyền thông, chuyển sang bước tiếp theo

Cửa sổ trên cho phép chúng ta chọn ứng dụng truyền thông vào mục đích cụ thể. Truyền thông dữ liệu nối tiếp (Serial Data Communication) sử dụng lệnh RS. Truyền thông theo chuẩn Modbus (MODBUS Communication) sử dụng các lệnh như MODRD/MODWR/MODRW. Ngoài ra còn hỗ trợ truyền thông cho một số dòng biến tần VFD của Delta.
- Chức năng hỗ trợ lập trình cho các Module mở rộng.
Ngoài bộ điều khiển logic khả trình PLC, còn có một số module mở rộng hỗ trợ cho việc ghép nối các thiết bị điều khiển như bộ A/D, D/A, đo lường nhiệt độ, điều khiển vị trí. Mỗi bộ module mở rộng đều phải có một địa chỉ thiết bị, khi đó bộ điều khiển mới có thể truy nhập đến từng module mà không bị nhầm lẫn. Với tính năng này, quản lý tất cả các thanh ghi đặc biệt của các module mở rộng. Hỗ trợ tối đa 8 module.

Sau khi chọn loại module mở rộng, chọn Setup để tiếp tục. Cửa sổ mới hiện ra:

Bên trái cửa sổ là danh sách các thanh ghi đặc biệt, khi cần sử dụng đến thanh ghi nào thì chọn vào thanh ghi đó, chọn tiếp mục Read Register, chọn tiếp điều kiện và thanh ghi lưu trữ dữ liệu. Kích vào Preview để sinh ra câu lệnh, chọn Add in List, khi đó câu lệnh sẽ được chuyển sang vùng Instruction List. Sau khi thực hiện xong chọn OK để kết thúc. Như vậy ta tạo ra được một chương trình cho module mở rộng.
Alcohol 120% 1.9.7.6221 Final
Alcohol 120%” là công cụ tạo CD ảo được cho là “thời thượng” nhất hiện nay. Vì ngoài việc tạo ra được một CD ảo nhanh cấp kỳ, Alcohol 120% còn là công cụ chuyên dùng để ghi đĩa CD/DVD vô cùng hữu dụng. Sau khi cài đặt “Alcohol 120%” lên máy tính, bạn có thể thực hiện quá trình tạo đĩa CD ảo như sau:
Click vào “Image Making Wizard” -> Cho đĩa CD yêu thích của bạn vào máy tính để “Alcohol 120%” nhận diện -> Khi nhận diện đĩa CD thành công, “Image Making Wizard” sẽ đưa ra bảng thông báo về một số thông số trên đĩa CD, nên để chế độ chọn kiểu dữ liệu ở ô “DataType” là “Customize” -> nhấn Next để chọn “vị trí đáp” của file CD ảo. Ở ô “Image Format”, bạn có thể chọn 1 trong 4 định dạng của file CD ảo là MDS, CDD, CUE và ISO. Nên chọn định dạng MDS cho nó “tân thời” một chút. Nếu ổ đĩa cứng của bạn không đủ chỗ chứa file CD ảo thì Alcohol cũng hỗ trợ chức năng dọn sạch các file rác bằng “Dish Cleanup”. -> Nhấn “Start” để Acohol thực hiện quá trình tạo CD ảo. Nó sẽ tự động đặt tên cho file CD ảo hoặc bạn có thể thay đổi tên này theo ý muốn. Khi file CD ảo MDS được khởi tạo thành công thì Alcohol sẽ tự động đẩy đĩa CD gốc của bạn ra khỏi ổ đĩa.
Để sử dụng ổ đĩa CD ảo của Alcohol 120%. Bạn thực hiện như sau: Vào menu File -> chọn Open -> Tìm đến file MDS mà bạn đã lưu để chọn File này và nhấn vào “Open” để mở file này ra dưới dạng một đĩa CD ảo.Trước khi khởi tạo file MDS, Alcohol đã tự động tạo ra một biểu tượng ổ đĩa CD khác trên máy tính của bạn, thông thường là đĩa G trên ổ cứng có 2 phân vùng. Khi nhận diện xong file MDS là toàn bộ nội dung của đĩa CD gốc sẽ được thể hiện đúng 100% trên CD ảo G này.Định dạng CD ảo MDS hiện đang được cho là “thời thượng” nhất chính vì các game đời mới hiện có tại thị trường Việt Nam hiện nay đều đòi hỏi một CD ảo giả lập chạy bằng các file MDS có sẵn trên CD game.
Trước hết chúng ta cài UltraISO trên máy.
Giờ tiến hành trích file từ CD/DVD
Cho đĩa vào khay .
Mở This PC , click chuột phải vào ổ đĩa quang, ở Menu chuột phải dò đến Ultraiso => Create CD/DVD image => Popup (đặt tên và chọn nơi lưu file) sau đó nhấn Save (Lưu)
UltraISO làm việc sẽ cho ra 1 file xxx.ISO.bin.
Chuột phải vài xxx.ISO.bin dò đến menu ultraiso chọn Extract .
Vậy là chúng ta đã có thể truy cập file từ máy tính mà ko cần cái đĩa quang đó nữa.
Chúng ta cũng có thể burn data vào CD/DVD để nhân bản nó.
Hy vọng các bạn sẽ làm được
Bạn cài đặt chương trình trước từ ổ CD, sau đó mới tạo ổ ảo bằng Ultra ISO ? Nếu vậy chương trình sẽ hiểu là data nằm ở ổ CD ban đầu chứ không phải ở ổ ảo tạo ra sau. Giải pháp: remove chương trình ra, tạo ổ ảo bằng Ultra ISO rồi setup bằng ổ ảo đó.
Mình thích kiểu này hơn: dùng Ultra ISO burn ra một bộ dĩa backup rồi cất bộ gốc đi, dùng bộ copy để chạy chương trình. Ultra ISO làm việc khá tốt với đa số các chương trình protect dĩa, thêm lý do nữa là ổ CD bây giờ dù sao cũng vẫn rẻ hơn ổ cứng, thay mới một ổ CD tất nhiên là dễ chịu hơn so với việc thay mới và cài lại chương trình cho 1 ổ cứng.
Alcohol 120%” là công cụ tạo CD ảo được cho là “thời thượng” nhất hiện nay. Vì ngoài việc tạo ra được một CD ảo nhanh cấp kỳ, Alcohol 120% còn là công cụ chuyên dùng để ghi đĩa CD/DVD vô cùng hữu dụng. Sau khi cài đặt “Alcohol 120%” lên máy tính, bạn có thể thực hiện quá trình tạo đĩa CD ảo như sau:
Click vào “Image Making Wizard” -> Cho đĩa CD yêu thích của bạn vào máy tính để “Alcohol 120%” nhận diện -> Khi nhận diện đĩa CD thành công, “Image Making Wizard” sẽ đưa ra bảng thông báo về một số thông số trên đĩa CD, nên để chế độ chọn kiểu dữ liệu ở ô “DataType” là “Customize” -> nhấn Next để chọn “vị trí đáp” của file CD ảo. Ở ô “Image Format”, bạn có thể chọn 1 trong 4 định dạng của file CD ảo là MDS, CDD, CUE và ISO. Nên chọn định dạng MDS cho nó “tân thời” một chút. Nếu ổ đĩa cứng của bạn không đủ chỗ chứa file CD ảo thì Alcohol cũng hỗ trợ chức năng dọn sạch các file rác bằng “Dish Cleanup”. -> Nhấn “Start” để Acohol thực hiện quá trình tạo CD ảo. Nó sẽ tự động đặt tên cho file CD ảo hoặc bạn có thể thay đổi tên này theo ý muốn. Khi file CD ảo MDS được khởi tạo thành công thì Alcohol sẽ tự động đẩy đĩa CD gốc của bạn ra khỏi ổ đĩa.
Để sử dụng ổ đĩa CD ảo của Alcohol 120%. Bạn thực hiện như sau: Vào menu File -> chọn Open -> Tìm đến file MDS mà bạn đã lưu để chọn File này và nhấn vào “Open” để mở file này ra dưới dạng một đĩa CD ảo.Trước khi khởi tạo file MDS, Alcohol đã tự động tạo ra một biểu tượng ổ đĩa CD khác trên máy tính của bạn, thông thường là đĩa G trên ổ cứng có 2 phân vùng. Khi nhận diện xong file MDS là toàn bộ nội dung của đĩa CD gốc sẽ được thể hiện đúng 100% trên CD ảo G này.Định dạng CD ảo MDS hiện đang được cho là “thời thượng” nhất chính vì các game đời mới hiện có tại thị trường Việt Nam hiện nay đều đòi hỏi một CD ảo giả lập chạy bằng các file MDS có sẵn trên CD game.
Trước hết chúng ta cài UltraISO trên máy.
Giờ tiến hành trích file từ CD/DVD
Cho đĩa vào khay .
Mở This PC , click chuột phải vào ổ đĩa quang, ở Menu chuột phải dò đến Ultraiso => Create CD/DVD image => Popup (đặt tên và chọn nơi lưu file) sau đó nhấn Save (Lưu)

UltraISO làm việc sẽ cho ra 1 file xxx.ISO.bin.
Chuột phải vài xxx.ISO.bin dò đến menu ultraiso chọn Extract .
Vậy là chúng ta đã có thể truy cập file từ máy tính mà ko cần cái đĩa quang đó nữa.
Chúng ta cũng có thể burn data vào CD/DVD để nhân bản nó.
Hy vọng các bạn sẽ làm được
Bạn cài đặt chương trình trước từ ổ CD, sau đó mới tạo ổ ảo bằng Ultra ISO ? Nếu vậy chương trình sẽ hiểu là data nằm ở ổ CD ban đầu chứ không phải ở ổ ảo tạo ra sau. Giải pháp: remove chương trình ra, tạo ổ ảo bằng Ultra ISO rồi setup bằng ổ ảo đó.
Mình thích kiểu này hơn: dùng Ultra ISO burn ra một bộ dĩa backup rồi cất bộ gốc đi, dùng bộ copy để chạy chương trình. Ultra ISO làm việc khá tốt với đa số các chương trình protect dĩa, thêm lý do nữa là ổ CD bây giờ dù sao cũng vẫn rẻ hơn ổ cứng, thay mới một ổ CD tất nhiên là dễ chịu hơn so với việc thay mới và cài lại chương trình cho 1 ổ cứng.
Giới thiệu
Bài viết này sẽ hướng dẫn bạn cách xác định trạng thái của một nút nhấn (nhấn / thả), mô tả cách sử dụng một công cụ giao tiếp giữa Arduino với máy tính (cũng như với mạch Arduino khác) để xem trạng thái nút nhấn vừa đọc được.
Cấu tạo của nút nhấn
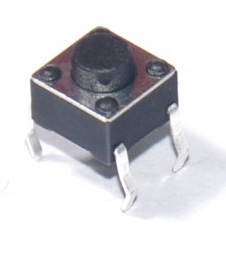
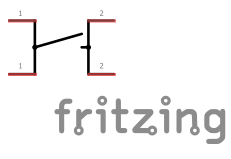
Nếu bạn đã biết đến cái công tắc đóng / mở thì nút nhấn cũng hoạt động tương tự như vậy. Thay vì chỉ có 2 chân như công tắc, nút nhấn có 4 chân chia làm 2 cặp. Những chân trong cùng một cặp được nối với nhau, những chân khác cặp thì ngược lại. Khi bạn nhấn nút, cả 4 chân của nút nhấn đều được nối với nhau, cho phép dòng điện từ một chân bất kì có thể tới 3 chân còn lại.
Bạn cần những gì ?
- Mạch Arduino (ở đây mình sử dụng Arduino UNO).
- Breadboard (một số nơi gọi là Test Board).
- Điện trở 10 kΩ.
- Nút nhấn (hoặc công tắc tương đương).
Lắp mạch

Sơ đồ nguyên lí

Khi bạn chưa nhấn nút, chân D2 được nối với GND qua một điện trở 10 kΩ, do đó lệnh digitalRead(2) sẽ trả về giá trị 0 (LOW). Khi bạn nhấn nút, chân D2 sẽ được nối trực tiếp với 5V và nối với GND thông qua 1 điện trở 10kΩ, lệnh digitalRead(2) sẽ trả về giá trị 1 (HIGH).
Vì sao lại là 1 mà không phải là 0 ? Bạn hãy thử dùng định luật Ôm học ở lớp 9 để kiểm tra nhé.
Khi chưa nhấn nút, nếu bạn nối chân D2 với GND qua 1 điện trở thì người ta gọi điện trở này là điện trở pulldown. Trái lại, nếu bạn nối D2 với chân 5V qua một điện trở thì người ta gọi nó là điện trở pullup. Cách nối ở trên hình sử dụng cách nối điện trở pulldown.Vì sao ta lại cần đến điện trở này ? Mình sẽ để bạn tự khám phá ở bước tiếp theo ...
Lập trình
int button = 2;

void setup() {
  Serial.begin(9600);   //Mở cổng Serial ở baudrate 9600 để giao tiếp với máy tính
  pinMode(button, INPUT);  //Cài đặt chân D2 ở trạng thái đọc dữ liệu
}

void loop() {
  int buttonStatus = digitalRead(button);    //Đọc trạng thái button
  Serial.println(buttonStatus);              //Xuất trạng thái button
  delay(200);                                //Chờ 200ms
}
Sau khi upload code lên mạch Arduino, bạn bấm Ctrl + Shift + M để mở cửa sổ Serial Monitor để xem trạng thái button được mạch Arduino gửi về máy tính.
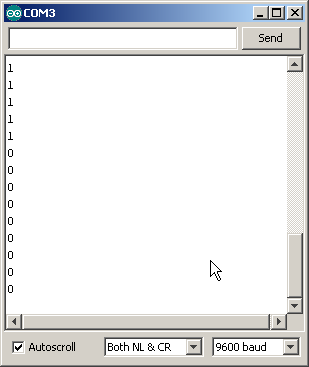
Hãy thử tháo điện trở 10 kΩ trên breadboard ra và quan sát lại cửa sổ Serial Monitor ...
Gợi ý cho bạn
Trong câu lệnh:
pinMode(button, INPUT);
Bạn hãy sửa INPUT thành INPUT_PULLUP rồi tải lại code của bạn lên mạch Arduino. Bạn có thể tháo điện trở 10 kΩ ra và xem kết quả ... Đó là vì trong vi điều khiển ATmega328 của Arduino UNO đã có sẵn điện trở pullup tương tự điện trở pulldown mà bạn đang mắc, tuy nhiên nếu bạn khai báo là INPUT như mặc định thì nó sẽ không được sử dụng, trái lại việc khai báo INPUT_PULLUPsẽ kích hoạt điện trở này.
Chân kỹ thuật số có thể được sử dụng như là INPUT, INPUT_PULLUP , hoặc OUTPUT . Để thay đổi cách sử dụng một pin, chúng ta sử dụng hàm pinMode().
Cấu hình một pin là INPUT
Các pin của Arduino ( Atmega ) được cấu hình là một INPUT với pinMode ( ) có nghĩa là làm cho pin ấy có trở kháng cao (không cho dòng điện đi ra) . Pin được cấu hình là INPUT làm việc tiêu thụ năng lượng điện của mạch rất nhỏ, nó tương đương với một loạt các điện trở 100 Mega-ôm ở phía trước của pin . Điều này làm cho chúng cực kì hữu ích cho việc đọc một cảm biến, nhưng không cung cấp năng lượng một đèn LED.
Nói một cách nôm na, dân dã, thì khi một pin được cấu hình là INPUT thì bạn sẽ dễ dàng đọc được các tín hiệu điện và đọc được từ bất cứ thứ gì (Có điện <= 5V)!
Nói một cách nôm na, dân dã, thì khi một pin được cấu hình là INPUT thì bạn sẽ dễ dàng đọc được các tín hiệu điện và đọc được từ bất cứ thứ gì (Có điện <= 5V)!
Nếu bạn đã cấu hình pin là INPUT, bạn sẽ muốn pin có một tham chiếu đến mặt đất (GND, cực âm), thường được thực hiện với một điện trở kéo xuống ( một điện trở đi xuống mặt đất ) như mô tả trong kỹ thuật số đọc nối tiếp.
Cấu hình một pin là INPUT_PULLUP
Chip Atmega trên Arduino có nội kéo lên điện trở (điện trở kết nối với hệ thống điện nội bộ) mà bạn có thể truy cập. Nếu bạn không thích mắc thêm một điện trở ở mạch ngoài, bạn có thể dùng tham số INPUT_PULLUP trong pinMode(). Mặc định khi không được kết nối với một mạch ngoài hoặc được kết nối với cực dương thì pin sẽ nhận giá trị là HIGH, khi pin được thông tới cực âm xuống đất thì nhận giá trị là LOW.


Cấu hình một pin là đầu ra (OUTPUT)
Để thiết đặt pin là một OUTPUT, chúng ta dùng pinMode ( ), điều này có nghĩa là làm cho pin ấy có một trở kháng thấp (cho dòng điện đi ra). Điều này có nghĩa, pin sẽ cung cấp một lượng điện đáng kể cho các mạch khác . Pin của vi điều khiển Atmega có thể cung cấp một nguồn điện liên tục 5V hoặc thả chìm ( cho điện thế bên ngoài chạy vào ) lên đến 40 mA ( milliamps ). Điều này làm cho chúng hữu ích để tạo năng lượng đèn LED nhưng vô dụng đối với các cảm biến đọc!
Lúc bấy giờ, nếu bạn làm làm ngắn mạch (digitalWrite 1 pin là HIGH rồi nối trực tiếp đến cực âm hoặc digitalWrite 1 pin là LOW rồi mắc trực tiếp đến cực dương, hoặc những việc làm tương tự) thì mạch sẽ bị hỏng! Ngoài ra, với dòng điện chỉ 40mA thì trong một số trường hợp chúng ta không thể làm cho mô tơ hoặc relay hoạt động được. Để làm chúng hoạt động thì chúng ta cần chuẩn bị cho mình một số mạch sử dụng các IC khuếch đại chuyên dụng (gọi là mạch giao tiếp)
Lúc bấy giờ, nếu bạn làm làm ngắn mạch (digitalWrite 1 pin là HIGH rồi nối trực tiếp đến cực âm hoặc digitalWrite 1 pin là LOW rồi mắc trực tiếp đến cực dương, hoặc những việc làm tương tự) thì mạch sẽ bị hỏng! Ngoài ra, với dòng điện chỉ 40mA thì trong một số trường hợp chúng ta không thể làm cho mô tơ hoặc relay hoạt động được. Để làm chúng hoạt động thì chúng ta cần chuẩn bị cho mình một số mạch sử dụng các IC khuếch đại chuyên dụng (gọi là mạch giao tiếp)
I. Mở đầu
Lâu nay, chúng ta đã quen với việc sử dụng cảm biến siêu âm để phát hiện vật cản, tuy nhiên điểm yếu của nó là dễ bị nhiễu, để khắc phục điểm yếu trên, hôm nay mình xin giới thiệu với các bạn một cách phát hiện vật cản khác. Đó chính là sử dụng hồng ngoại, mà cụ thể hơn là mình muốn giới thiệu với các bạn con cảm biến E18-D80NK.
II. Giới thiệu sơ bộ
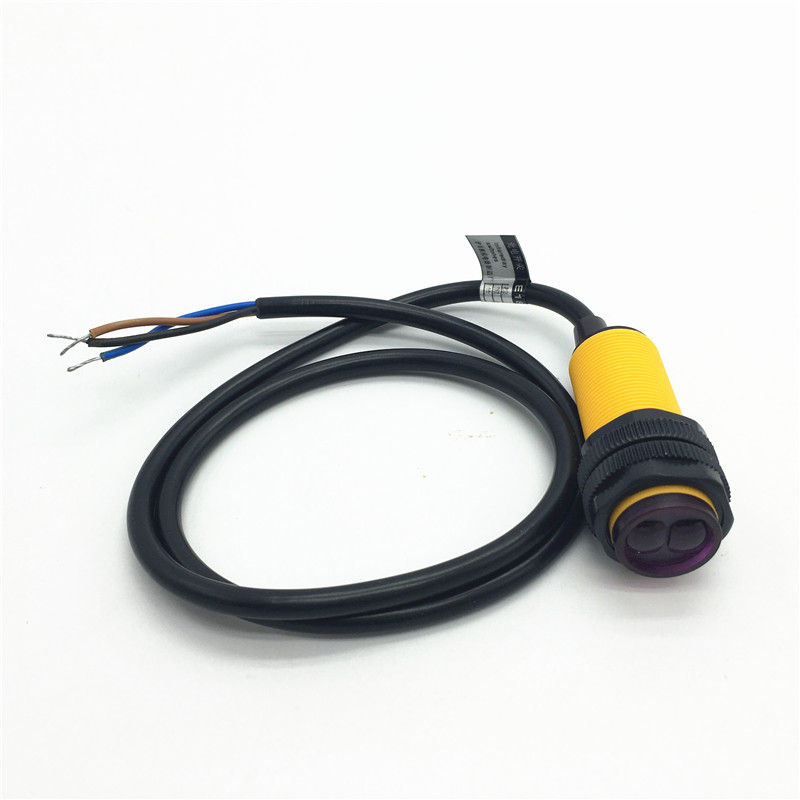
- Nó gồm có 1 con mắt phát và 1 con mắt thu hồng ngoại khá to. Bên trong là bộ phận xử lí (Thực sự mình cũng chẳng biết nó có gì bên trong, vì mình cũng không dại gì mà phá 120K - Em tiết kiệm lắm :D). Ở đuôi thì có con biến trở điều chỉnh khoảng cách phát hiện, đèn báo và một sợi dây đen xì to tướng, bên trong sợi dây ấy có 3 sợi nhỏ màu xanh dương, màu nâu và màu đen.
- Khoảng cách phát hiện khoảng từ 3-80 cm(Điều chỉnh bằng biến trở ở đuôi).
- Điện áp hoạt động là 5V DC
- Đặc biệt, dòng ra của chân tín hiệu rất lớn, khoảng 300mA, nên các bạn phải nối tiếp với 1 con điện trở khoảng 10k (Theo như trên mạng thì dòng ra lớn như vậy là do "Ngõ ra dạng NPN cực thu hở" - Mình cũng chẳng hiểu nó nói cái gì, ai giải thích hộ với.)
- Nguyên lí hoạt động thì rất đơn giản: Mắt phát thì phát ra, nếu đánh trúng vật cản thì phản xạ lại vào mắt thu, mắt thu báo về cho ta biết.
 Vậy là OK rồi nha.
III. Thực hành
1. Chuẩn bị
- Arduino (Mình dùng con UNO)
- Cảm biến E18-D80NK
- Điện trở 10K
- BreadBoard hoặc TestBoard và vài dây cắm nữa là ok.
Nhưng trước tiên ta phải nối 3 dây cảm biến với 3 jack đực nha.
2. Ráp phần cứng
Trước hết, ta phải ngắm sơ đồ chân đã, có 2 loại nên xem trong bảng nè (Mình sài loại thứ 2):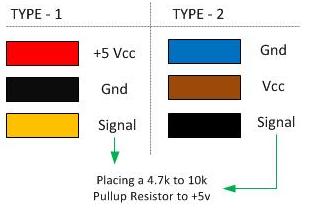
Các bạn ráp theo mạch sau, mình nối chân tín hiệu vào chân D9 nha (Do mình không tìm thấy con E18-D80NK nên lấy con này):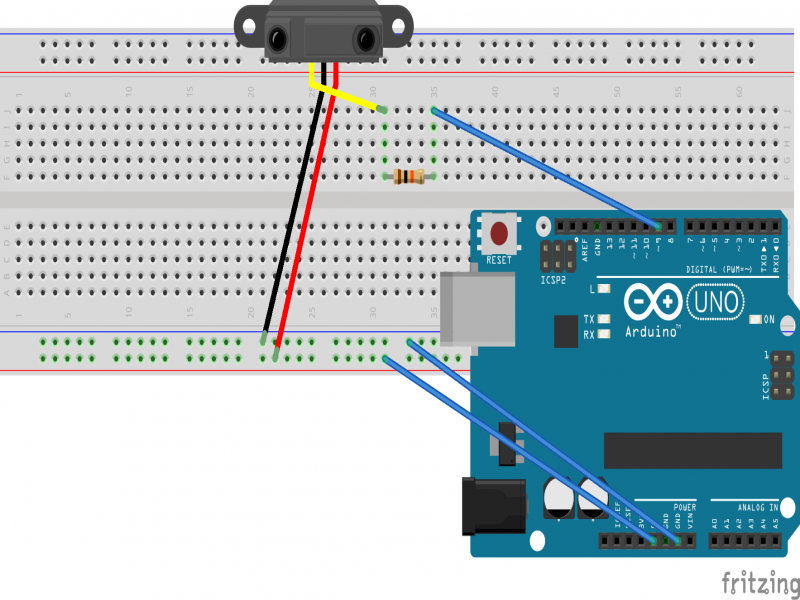
3. Code
Code thì đơn giản thôi
- #define sensor 9
- void setup()
- {
- pinMode(sensor,INPUT);
- Serial.begin(9600);
- }
- void loop()
- {
- Serial.print("Gia tri cam bien:");
- Serial.println(digitalRead(sensor)); //Nếu sensor = 1 thì không phát hiện vật cản, nếu sensor = 0 thì phát hiện vật cản.
- delay(1000);
- }
IV. Kết Luận
Đây chính là thành quả: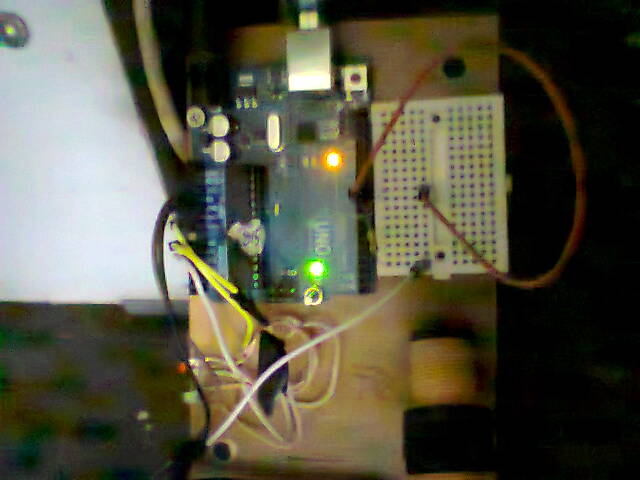
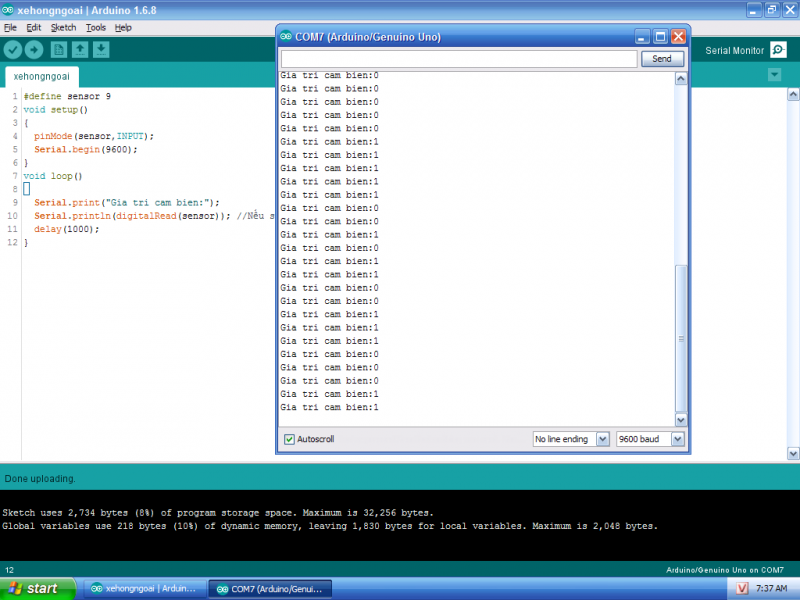 Như vậy là chúng ta vừa tìm hiểu xong cảm biến E18-D80NK và ứng dụng nó trong việc phát hiện vật cản. Ngoài ứng dụng trên, ta còn có thể ứng dụng nó trong việc như:
- Ứng dụng để đo mực nước (Nước không trong suốt)
- Phát hiện hoặc đếm sản phẩm trong dây truyền
- Ứng dụng trong Robot dò đường
- Thiết bị hỗ trợ người mù.
- Thậm chí là thiết bị chống trộm
- Và còn nhiều ứng dụng khác nằm trong bộ não của bạn.
Tia hồng ngoại
Tia hồng ngoại là những bức xạ không nhìn thấy được, có bước sóng lớn hơn bước sóng của ánh sáng đỏ (λ > 0,75μm), có bản chất là sóng điện từ.
Trên cảm biến hồng ngoại được sử dụng sẽ có 1 đèn Led để truyền tín hiệu hồng ngoại. Tín hiệu này sẽ được nhận bởi đèn Led thu và chuyển thành dạng xung điện, sau đó các xung điện này được chuyển đổi thành dữ liệu được sử dụng cho các thiết bị điện tử.
Lắp đặt cảm biến
Ta tiến hành lắp đặt cảm biến hồng ngoại theo sơ đồ sau:

Out: nối với chân 4 của Arduino.
Gnd: nối với PIN GND.
Vcc: nối với nguồn 5V của Adruino.
Mạch sau khi hoàn tất lắp đặt

Lập trình điều khiển
Với cảm biến hồng ngoại, ta sẽ minh hoạ việc sử dụng qua việc lập trình cho cảm biến cứ mỗi lần phát hiện có vật cản đèn Led sẽ sáng lên.
- Khai báo chân cảm biến và đèn led.
- Khai báo trong hàm setup.
- INPUT_PULLUP: Mặc định khi không được kết nối với một mạch ngoài hoặc được kết nối với cực dương thì pin sẽ nhận giá trị là HIGH, khi pin được thông tới cực âm xuống đất thì nhận giá trị là LOW tương ứng với 0 - 1.
Đoạn code thực hiện công việc này như sau:
- int infrared = 4;
- int led = 2;
- void setup()
- {
- pinMode(led,OUTPUT);
- pinMode(infrared, INPUT_PULLUP);
- }
- void loop()
- {
- if(digitalRead(infrared) == 0)
- {
- digitalWrite(led,HIGH);
- }
- else
- {
- digitalWrite(led,LOW);
- }
- }
Cách 2: void setup() { // put your setup code here, to run once: pinMode (A2, INPUT_PULLUP); pinMode(13, OUTPUT); } void loop() { // put your main code here, to run repeatedly: if (digitalRead(A2) == 0); digitalWrite(13, HIGH); else digitalWrite(13, LOW); }
Đăng ký:
Bài đăng (Atom)


